技术
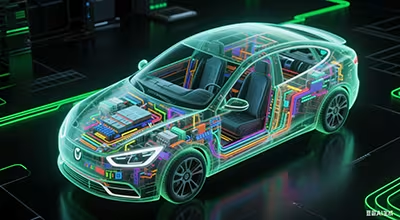
实现软件定义汽车(SDV)的真正差异化竞争力,首先需要构建车辆上下文——即建立对车辆实时、全面的视图。这需要打破信息孤岛,使得原本分散在各个功能域的数据与功能,能够在整车层面可访问和可操作。
本系列文章由两部分组成,第一部分介绍电压输入至输出控制(VIOC)系统。这种系统通常配置为具有VIOC特性的低压差(LDO)稳压器和降压拓扑开关稳压器的组合。
为了提供正确的死区时间延迟,传统上是在控制器中内置固定的预设延迟,或通过外部元件进行一定程度的调整。这种调整需要充分考虑特定FET器件的特性,防止因过驱而造成损坏。这一调整过程可能非常耗时,而且难以准确衡量。


本文讨论了各种高科技应用对先进电源解决方案的需求,比如需要多个低压电源来为DDR、内核、I/O设备等组件供电,而半导体集成度日益提高使得微处理器的耗电量越来越大。为此,业界迫切需要提升遥测能力,以便对电压、电流和温度等参数进行监测。
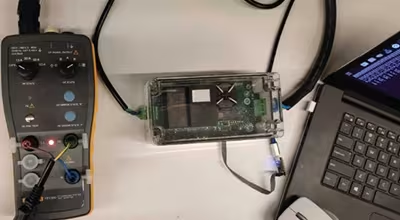
本文聚焦于2型电动汽车供电设备(EVSE)的设计。构建EVSE时必须遵循的规则可在IEC 61851-1标准中找到,而针对2型EVSE的具体规则,则在补充标准IEC 62752中有明确规定。本文所提供的指南以这些标准为依据,并以ADI公司的全新参考设计为例进行说明。
随着软件定义汽车的架构发展,汽车系统的设计方式也因全新的信息安全与法规上线而必须升级。欧盟近期发布的《无线电设备指令》与EN 18031 规范,意味着制造商必须在其平台中加强安全机制。
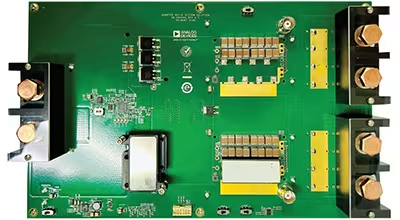
本文将介绍这款PSM集成到1/4砖解决方案参考设计时的优势及挑战,并重点讨论如何在下一代电源子系统中实现高精度监测、可靠的时序控制和先进的数字化控制。
本文的第一部分介绍了文氏电桥振荡器的发展历程与工作原理,并结合理想电路元件开展了仿真分析。第二部分将聚焦实用文氏电桥振荡器的分析与制作,并对其性能进行测量。作为补充内容,我们还将制作并测试一款性能显著更优的备选电路。
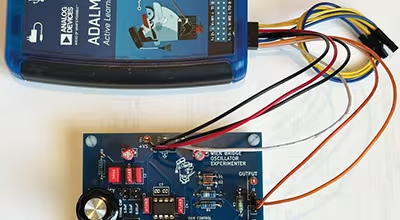
本文分为两部分,旨在深入探究、理解、仿真并最终制作文氏电桥振荡器。其中,第一部分将介绍文氏电桥振荡器的发展历程与工作原理,并结合理想电路元件开展仿真分析;第二部分将聚焦实际文氏电桥振荡器的分析与制作,随后对其性能进行测量。
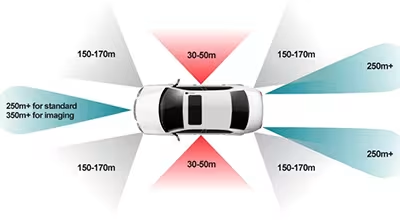
本文探讨了AWR2188等单芯片 8 x 8 雷达收发器如何为自动驾驶车辆实现先进的 4D 成像雷达。4D 雷达增加垂直角度测量功能来检测物体高度,从而提高 ADAS 的精度。