技术
看门狗(watchdog timer)是一个定时器电路。一般有一个输入叫喂狗,一个输出到MCU的RST端。MCU正常工作的时候,每隔一端时间输出一个信号到喂狗端,给WDT清零。如果超过规定的时间不喂狗(一般在程序跑飞时),WDT定时超过,就会给出一个复位信号到MCU,使MCU复位,防止MCU死机。看门狗的作用就是防止程序发生死循环,或者说程序跑飞。
工作原理:在系统运行以后也就启动了看门狗的计数器,看门狗就开始自动计数,如果到了一定的时间还不去清看门狗,那么看门狗计数器就会溢出从而引起看门狗中断,造成系统复位。所以在使用有看门狗的芯片时要注意清看门狗。
硬件看门狗是利用一个定时器来监控主程序的运行,也就是说在主程序的运行过程中,要在定时时间到之前对定时器进行复位。如果出现死循环或者说PC指针回不来,那么定时时间到了后就会使单片机复位。
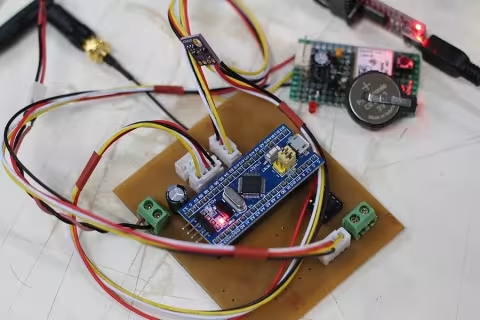
由于PCB图比较“乱”,因此采用下列一些方法和技巧可以提高识图速度。
①根据一些元器件的外形特征,可以比较方便地找到这些元器件,如集成电路、功率放大管、开关和变压器等。
②对于集成电路而言,根据集成电路上的型号,可以找到某个具体的集成电路。
尽管元器件的分布和排列没有什么规律可言,但是同一个单元电路中的元器件相对而言是集中在一起的。
③一些单元电路比较有特征,根据这些特征可以方便地找到它们。例如,整流电路中的二极管比较多、功率放大管上有散热片。滤波电容的容量最大、体积最大等。
④找地线时,电路板上的大面积铜箔线路是地线,一块电路板上的地线处处相连。
除去许多其他功能之外,电池管理系统(BMS)还必须密切监视电池和电池组的电压、电流和温度。温度测量对于保证电池和BMS正常工作,以及最佳健康状态(SOH),防止性能下降非常重要,尤其是快速充放电期间。
<strong>1、温测技术简介</strong>
温测一般读取随温度变化器件的电压–大多数情况下是电阻器件,如热敏电阻或电阻温度检测器(RTD。热电偶等其他技术需要冷结补偿和适当屏蔽毫伏读数,而基于二极管/BJT的温度传感器则需要恒定电流激励。使用NTC热敏电阻的主要优点是灵敏度高,精度、性价比出色,通用性强。这类器件具有便于接触测量的特点,是监测每个点或面的最佳温度传感选择。不同接触温测技术对比参见表1。热电耦往往在设计阶段使用。
<font color="#004a85">作者:Robert Huntley 贸泽电子</font>
在上一篇文章“碳化硅器件:纯电动车三级充电桩的优选(一)”中,我们探讨了转换效率与高速电压转换之间的关系。在本文,我们将揭示新型宽带隙技术非常适合充电桩的理由。
线性稳压器特别适合用来滤除开关稳压器产生的电压。开关稳压器总会产生一定量的输出电压纹波。在许多处理非常微弱的信号的应用中,这种纹波可能会造成干扰。通常使用无源组件来滤除开关稳压器的输出电压,但LC滤波器等无源滤波器(请参阅图1)存在一些缺点。
根据滤波器所需的截止频率,有时空间要求会相当大,而且电感器成本高昂。不过,无源滤波器的最大缺点是滤波器会增加一些损耗和随工作电流变化的输出电压(如同图1中的V<sub>OUT</sub>)。因此,所产生电压的直流调节精度相当低。
<center><img src="http://mouser.eetrend.com/files/2019-11/wen_zhang_/100046035-84309-1.pn…; alt=“” width="600"></center>
这几种电路都可以在负载电阻RL上获得恒流输出。
第一种由于RL浮地,一般很少用。
第二种RL是虚地,也很少使用。
第三种虽然RL浮地,但是RL一端接正电源端,比较常用。
现在的FPGA正变得越来越复杂。向引脚分配信号的任务曾经很简单,现在也变得相当繁复。下面这些用于向多用途引脚指配信号的指导方针有助于设计师根据从最多到最少的约束信号指配原则提前考虑信号指配,并减少反复的次数
这里有一个前提,即假定设计师已经根据设计的大概规模和信号要求确定了目标器件范围和型号。以下每一步都应在考虑单极信号前优先考虑差分对信号。
<strong>步骤</strong>
1、最先指配那些只能在特定引脚上工作的特殊信号,通常情况下是指串行I/O信号和全局时钟信号。
2、然后指配大型和/或高速信号总线,特别是那些要跨越多个库或区域的信号。如果总线需要局部时钟,那么就要考虑具有更多局部时钟引脚的库或区域,并先指配局部时钟。
近年来,随着工艺与IP的逐渐成熟,32位的MCU增长迅速,风头之劲乃至16位的MCU基本上被跳过了。现在说嵌入式MCU,要么就是8位,要么就是32位,16位的MCU产品型号屈指可数。
那么8位的MCU的情形又如何,很多嵌入式工程师都有一些误解,下面来简单分析下。
<strong>一、8位MCU正在被淘汰</strong>
这是最常见的误解,先说事实,根据最新的Gartner的市场报告,8位的市场营收额和增长额跟32位的相比都仅仅差几个百分点。考虑到8位的单个芯片比32位芯片要便宜很多的事实,8位的出货量其实远高于32位的。打个直观的比方,现在我们有了高铁,是不是所有传统的普快、特快火车都要立即淘汰呢?显然事实并非如此,至于原因就太多了。现实情况就是8位 MCU曾经的应用领域并不能立即用32位的MCU直接替代。
<font color="#004a85">作者:Robert Huntley 贸泽电子</font>
一辆纯电动车(EV)充满电需要多久?如果借助家用交流电源的话,恐怕怎么也得花上一整个晚上。为解决充电时间问题,三级「快速」直流充电技术应运而生,有望将充电时间从数小时减少至数分钟。本文中,我们将探讨转换效率与高速电源转换之间的关系,并揭示新型宽带隙技术非常适合此类工作的理由。


在工业化国家,电机消耗的电力超过50%。这些电动机中至少有80%是交流感应电机(ACIM),平均能效仅44%。不断上涨的电力成本正在缓慢推动法规和准则要求提高住宅和工业应用中使用的电机能效。提高能效主要有两个途径:
1)使用智能电子控制更高效地驱动感应电机
2)从ACIM转向永磁无刷直流(BLDC)电机
这两个途径都需要基于功率半导体的逆变器。在其核心,交流线路的三相电机逆变器包括以下电路块:
● EMI滤波器
● 输入桥整流–整流器
● 功率因数校正(PFC)–IGBT,碳化硅(SiC)二极管,MOSFET
● 逆变输出桥–智能功率模块(IPM),IGBT
● 电流检测–电流检测放大器,运算放大器(运放)
● 高压离线电源–功率因数控制器
我的全差分电压反馈型放大器的稳定性似乎受反馈电阻值很的影响很大,但R<sub>F</sub>/R<sub>G</sub>比一直都是正确的。到底发生了什么?
信号需要增益时,放大器是首选组件。对于电压反馈型和全差分放大器,反馈和增益电阻之比R<sub>F</sub>/R<sub>G</sub>决定了增益。设定一定的比率后,下一步是选择R<sub>F</sub>或R<sub>G</sub>的值。R<sub>F</sub>的选择可能影响放大器的稳定性。
电容器、电阻器和集成电路在内的许多电子元件都有规定的额定电压,电感器却很少有规定。为什么电感数据表上没有规定额定电压?
<strong>介绍</strong>
无论是通过测试还是计算来确定电感的额定电压都存在一些挑战。电感不支持直流或低频工作电压,除非是高电感值(通常>1mH)。通过测试来验证工作电压是很困难的,并且应视实际应用而定。电感的不同制造方法以及制程应力如弯线,都使计算电压的理论额定值变得不可行。下面对这些问题进行了阐述,以便更容易地为特定应用选择最合适的电感。
<strong>额定电压的定义</strong>
<strong>上升/下降时间(Rise/Fall Time):</strong>
信号从低电平跳变到高电平所需要的时间,通常是量度上升/下降沿在10%~90%电压幅值之间的持续时间,记为Tr。
<strong>截止频率(Knee Frequency):</strong>
表征数字电路中集中了大部分能量的频率范围(0.5/Tr),记为Fknee。一般认为超过这个频率的能量对数字信号的传输没有任何影响。
<strong>特征阻抗(Characteristic Impedance):</strong>
交流信号在传输线上传播中的每一步遇到不变的瞬间阻抗称为特征阻抗,也称为浪涌阻抗,记为Z0。
贸泽电子(Mouser Electronics)今天发布了《Designing an Idea》(从创意到产品)电子书,这是贸泽屡获殊荣的Empowering Innovation Together™计划的“让创意走进现实”系列的第一本电子书。在这本书中,贸泽和电子行业的专家深入探讨了创新者从灵感乍现到产品设计,再到初步投产的整个历程。
模拟电路的设计是工程师们最头疼,但也是最致命的设计部分。尽管目前数字电路、大规模集成电路的发展非常迅猛,但是模拟电路的设计仍是不可避免的,有时也是数字电路无法取代的,例如RF射频电路的设计。这里将模拟电路设计中应该注意的问题总结如下:
(1)为了获得具有良好稳定性的反馈电路,通常要求在反馈环外面使用一个小电阻或扼流圈给容性负载提供一个缓冲。
(2)积分反馈电路通常需要一个小电阻(约560欧)与一个大于10pF的积分电容串联。
(3)在反馈环外不要使用主动电路进行滤波或控制EMC的RF带宽,而只能使用被动元件(最好为RC电路)。仅仅在运放的开环增益比闭环增益大的频率下,积分反馈方法才有效。在更高的频率下,积分电路不能控制频率响应。
(1)PCB中不允许有交叉电路。对于可能交叉的线路,可以用“钻”、“绕”两种办法解决。即,让某引线从别的电阻、电容、三极管脚下的空隙处“钻”过去,或从可能交叉的某条引线的一端“绕”过去。特殊情况下,如果电路很复杂,为简化设计,也允许用导线跨接来解决交叉电路问题。
(2)电阻、二极管、管状电容器等元件有“立式”。“卧式”两种安装方式。立式指的是元件体垂直于电路板安装、焊接,其优点是节省空间;卧式指的是元件体平行并紧贴于电路板安装、焊接,其优点是元件安装的机械强度较好。这两种不同的安装元件,PCB上的元件孔距是不一样的。
(3)同一级电路的接地点应尽量靠近,并且本级电路的电源滤波电容也应接在该级接地点上。特别是本级晶体管基极、发射极的接地点不能离得太远,否则因两个接地点间的铜箔太长,会引起干扰与自激。采用前述“一点接地法”的电路,工作较稳定,不易自激。
现在各种类型的无人机、机器人应用日益广泛,无刷电机体积小、重量轻、转速快这些特点可以说是非常适合无人机,本文我们将介绍一下为什么,无刷电机更适用于无人机。
<center><img src="http://mouser.eetrend.com/files/2019-11/wen_zhang_/100045966-84036-1.pn…; alt=“” width="600"></center>

<strong>第一:为什么选择无刷电机?</strong>
在PCB设计过程中,由于平面的分割,可能会导致信号参考平面不连续。对于低低频信号,这个问题可能并不大,但在高频数字系统中,高频信号以参考平面作返回路径,即回流路径,如果参考平面不连续,信号跨分割,就会带来诸多问题,如EMI、串扰等。这种情况下,需要对分割进行缝补,为信号提供较短的回流通路,其常见的处理方式有添加缝补电容和跨线桥接:
在上篇文章“<a href="http://mouser.eetrend.com/content/2019/100045922.html">设计方案分享:485接口EMC电路设计(一)</a>”中,我们结合原理图介绍了RS485接口6KV防雷电路设计方案的内容。本文中,我们将介绍RS485接口电路布局和电路分地设计的内容。