技术
干货 | 汽车GMSL3视频传输链路中的Wi-Fi 5GHz射频耦合高速汽车视频传输链路即使通过了常规信号完整性(SI)的验证,仍有必要在真实的整车射频(RF)环境下进行验证。本文介绍了一项系统级验证案例研究,研究对象是一条基于串行器/解串器(SERDES)的千兆多媒体串行链路3(GMSL3)同轴汽车视频传输路径,该路径出现了间歇性黑屏现象。作为基线调查的一部分,进行了常规链路验证和基线设计审查。 
实时以太网多协议(REM)交换机FIDO52x0运行模式与帧间隙(IFG)变化本应用笔记阐述了fido5200/fido5210(以下简称FIDO52x0)在不同帧间隙(IFG)条件下的性能表现,并针对各类场景提供了器件的优化配置建议。 
在有源钳位正激转换器中实现自驱动同步整流自驱动同步整流能够提高有源钳位正激转换器的效率,同时避免使用隔离式次级侧栅极驱动器。本文回顾了传统自驱动方案的工作原理,并指出了它在实际应用中的局限性。文中提出了一些简单的电路修改方案,以扩展可用工作范围,使方案适用于高输出电压和低输出电压设计。 
卫星正在“长出大脑”:边缘AI如何让智能计算进入太空?过去几十年,卫星承担的主要任务是“采集数据”。拍摄地球影像、收集遥感信息、监测环境变化……但这些数据往往需要经过一个漫长过程:卫星采集 → 数据下传 → 地面处理 → AI分析 → 输出结果。这种模式正在遇到新的瓶颈。 
基于车载SerDes和OpenGMSL协议的SoC设计与验证:行业高频问题解析随着汽车向高阶自动驾驶、舱内全域互联和引入更多视频媒体设备快速演进,车载摄像头、雷达、显示终端与中央计算平台之间的高速数据交互需求呈爆发式增长。 
边缘 AI 走向规模化落地,TI 全栈嵌入式边缘 AI 方案端到端加速产业智能升级面对边缘 AI 在算力、功耗、安全、场景碎片化等方面的挑战,德州仪器 (TI) 全栈嵌入式边缘 AI 方案以分层布局、软硬协同为核心,基于 MCU + NPU 架构及 TinyEngine™ NPU 解耦设计,从硬件加速器、安全架构到软件开发生态,端到端加速 AI 规模化落地。 


从原型验证到量产落地:机器人核心设计要点分享当前机器人产业正加速从原型验证走向规模化商用,电源架构、运动控制、无线连接与环境感知的系统级设计能力,成为影响产品落地效率与可靠性的关键因素。近期,Qorvo资深PAC技术销售经理Bruis Lu围绕机器人从原型验证到量产落地过程中的设计问题做了技术分享。 
通过物理智能为人形机器人构建信任人形机器人正从演示场景逐步落地至工厂、仓库、医疗及其他人机共用空间。在这类场景中,运行成效的核心标准是:在现实环境的各类不确定因素下保持持续、稳定运转。移动能力拓展行动范围,灵活操作能力丰富作业功能,但人形机器人的规模化应用,离不开数据与信任两大基石。 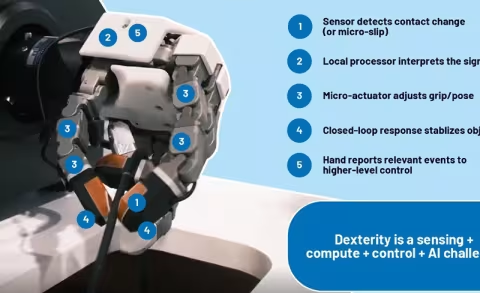
数字孪生如何训练物理 AI:工业机器人迈向柔性自主的新路径一个多世纪以来,自动化始终是制造业演进的重要推动力。从早期流水线到今天高度自主的机器人系统,机器承担的任务越来越复杂。然而,随着市场需求、产品类型和生产节奏加快变化,仅仅提高自动化程度已经不够,自动化系统还需要具备更强的适应能力。 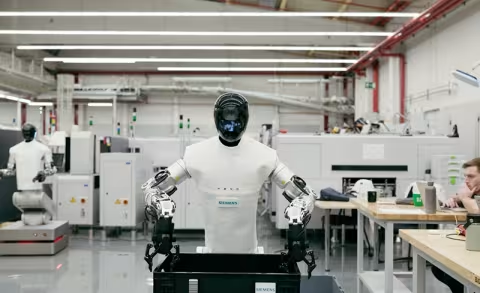
从工艺妥协到设计自由:华大九天Optimus的面板光刻校正方案设计构想与光刻实现之间的落差,是高端显示行业长期面临的现实困境。传统校正能力的上限,持续制约着高PPI、异形与极窄边框产品的迭代。随着Optimus在面板领域实现量产导入,这一局面正在被彻底改写:打破 "设计迁就工艺" 的固有模式,重构大屏光刻设计-制造逻辑,释放下一代显示的创新潜力。 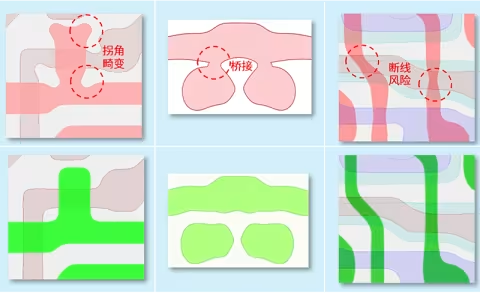
干货 | 利用EIS电极脱落检测提升CGM可靠性本文对连续血糖监测(CGM)系统中基于电化学阻抗谱(EIS)的电极脱落检测进行了系统级分析。传统CGM系统依赖直流测量,无法即时反馈电极脱落情况。相比之下,基于EIS的阻抗监测可通过观测阻抗的快速变化实现实时检测。实验结果表明,正常、部分脱落和完全断开三种电极状态具有明显区分度。 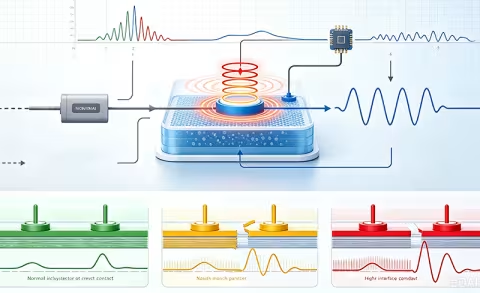
告别DDR抢资源:Andromeda IAE50用“双内存架构”释放FPGA性能异构 Agilex 5 内存架构将带有带外 ECC 的 DDR4 与双通道 LPDDR5 相结合:前者负责系统控制,后者面向高吞吐 FPGA 工作负载。 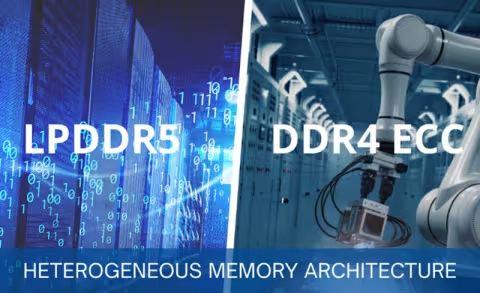
触觉感知打开人形机器人的能力边界人形机器人向来令人心生遐想,如今已从科幻形象演变为现实中的原型产品,有望重塑各行各业,改善人们的日常生活。而人形机器人能否真正赋能产业升级、提升生活品质,取决于机器人领域亟待攻克的一项技术突破:以媲美人类的精准度操控物理环境。 
干货 | 使用LTspice®设计和仿真DC-DC稳压器输入滤波器本文介绍了使用LTspice实现LC差模(DM)输入滤波器所需的设计考量、计算方法和仿真流程。本文重点讨论差模滤波;在实际应用中,通常还需配合共模(CM)滤波才能完全满足合规要求。