作者:电子创新网张国斌
过去很长一段时间,人们理解光电技术,往往从“发光”开始。LED负责照明,红外LED负责补光,传感器负责检测光线,最终服务于手机、汽车、工业设备等终端。但随着AI、机器人、AR/VR和智能穿戴快速发展,光电技术正在发生一个很有意思的变化:光的价值正在从“照亮世界”,转向“帮助机器理解世界”。
在第二十七届中国国际光电博览会(CIOE 2026)上,艾迈斯欧司朗展示的一系列新品和终端应用,恰好体现了这种变化--从智能手机的光谱感知,到AR眼镜的眼动追踪;从灵巧手的微米级力觉感知,到外骨骼机器人的地形识别,再到智能轮椅和移动机器人的空间避障,光正在进入越来越多过去属于“视觉”“触觉”和“运动控制”的领域。这背后真正值得关注的,不只是几颗新传感器,而是数字光电正在从一个器件技术,逐渐变成连接物理世界与数字世界的感知接口。
手机的变化:光传感器开始参与“视觉决策”
智能手机可能是最容易被忽视、却最能体现这种变化的应用。今天的旗舰手机已经拥有非常强的显示和影像能力,但一个问题始终存在:手机看到的世界,与人眼看到的世界,并不是完全一样的。例如,在不同环境光下,屏幕应该显示怎样的白平衡?影像系统应该如何还原色彩?相机面对不同距离的物体,如何更快完成对焦?这些问题表面上属于显示和影像,实际上都需要手机首先“感知”环境。艾迈斯欧司朗此次展示的面向智能手机的影像与显示协同技术方案,核心就在于把环境光谱感知、显示调节、空间感知和影像捕捉进一步连接起来。
其中一个重要变化,是将TCS3775光谱传感器放到了屏幕之下。这并不是简单地把传感器“藏起来”。OLED屏幕本身会对进入传感器的环境光产生巨大衰减。现场技术人员介绍,在极端情况下,光线穿过屏幕后,剩余光量可能只有原来的很小一部分,因此屏下传感对传感器灵敏度提出了非常高的要求。艾迈斯欧司朗此次方案将传感器灵敏度相比上一代提升了约100倍。更重要的是,它没有停留在传统RGB环境光检测上,而是引入了TCS3555五通道多光谱检测。
为什么一定要“看懂”光谱?
因为对于手机而言,仅仅知道“现在有多亮”已经不够了,还需要知道现在的光是什么颜色、色温发生了什么变化,以及这种变化应该如何反馈给显示系统。现场演示中,当环境光色温发生变化时,采用光谱检测方案的屏幕会进行相应的色彩调整,而这种变化非常细微,甚至不容易被用户察觉。
真正的价值恰恰在这里:好的感知技术往往不是让用户看到传感器,而是让用户感受不到系统在工作。而在后置影像侧,TMF8829多区dToF则进一步把手机从二维成像推向三维空间理解。它能够以48×32分区对视野内目标进行距离检测,形成1536个空间检测区域,并可根据距离和目标特征动态调整检测分辨率。现场演示甚至可以直观看到桌面不同高度形成的距离梯度。这意味着手机获得的不再只是“这是什么颜色、长什么样”的二维信息,而是开始获得“它在哪里、距离我多远”的空间信息。于是,光电技术开始真正参与手机的“视觉决策”。
从“看见”到“摸到”:光学传感器正在进入机器人触觉
如果说手机展示了数字光电如何帮助设备“看得更准确”,那么灵巧手装置展示的则是另一个更加值得关注的方向——让机器获得类似人类的触觉。机器人过去最擅长的是“看”。摄像头能够告诉它前面是什么物体,但仅仅看到一个鸡蛋,并不能告诉机器人究竟应该用多大的力去抓它。对于灵巧手而言,这个问题尤其重要。“抓到了”和“抓得刚刚好”是两回事。艾迈斯欧司朗此次展示的AS7150模拟前端AFE与SFH7061一体化LED-PD光学前端方案,就是针对这种问题。
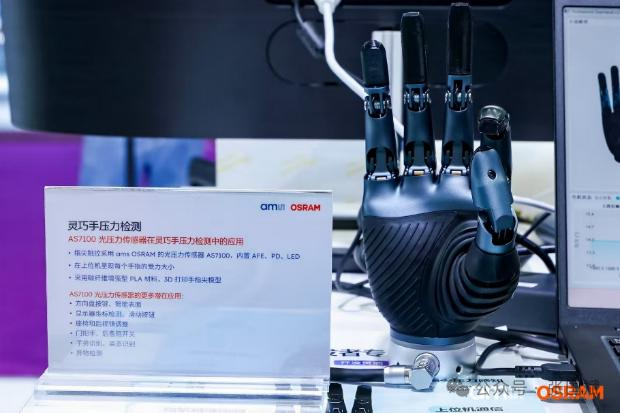
搭载艾迈斯欧司朗AS7150模拟前端AFE搭配SFH7061一体化LED-PD光学前端光学力传感集成方案的灵巧手装置,可实时呈现多指受力数据
其核心思路并不复杂:通过红外LED发射光,再由光电二极管接收反射变化,将机械结构产生的微小形变转化为可以被检测的光学信号。真正难的是把这种方案做到足够小、足够灵敏,同时能够长期稳定工作。SFH7061将红外LED和可扩展光电二极管阵列集成到非常小的封装中,尺寸仅约1.8mm×1.0mm×0.5mm;配合20位ADC,在1mm传感距离下可以实现1μm级位移检测分辨率。这带来的直接变化是:传感器终于可以真正“塞进”机器人指尖。
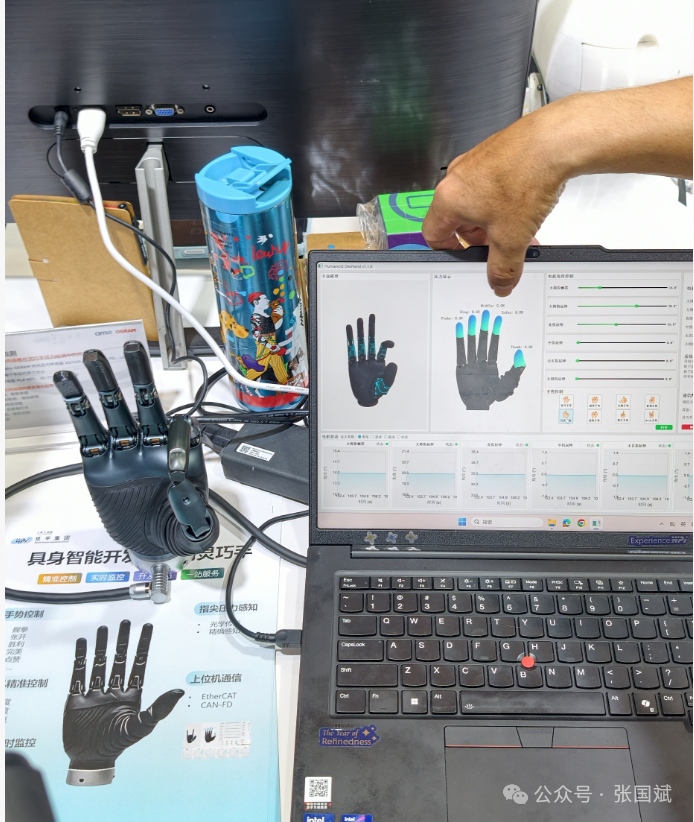
现场演示中,灵巧手五根手指的指尖分别配置光学压力传感器,可以实时显示每根手指的受力变化。更重要的是,这种感知并不是简单的“有没有碰到”。现场演示中,当施加的力达到设定阈值后,灵巧手才开始动作;在更精细的应用中,甚至可以通过多个传感器共同判断受力状态,从而控制抓取力度。这使得鸡蛋、玻璃杯等易碎物体成为非常典型的应用对象。对于具身智能而言,这其实是一个非常关键的变化:视觉解决“抓什么”,力觉解决“怎么抓”。而光学力传感器提供的,是视觉之外的另一条感知通道。
为什么是光学压力传感?
更值得注意的是,艾迈斯欧司朗并不是简单把“压力传感”换成另一种器件,而是在尝试利用光学方案解决传统压力传感器的一些限制。现场交流中提到,与部分压电类方案相比,光学力传感的一个重要特点是:只要机械形变持续存在,传感信号就能够持续存在。例如机器人长时间握住一个物体,并不是只需要知道“抓住的瞬间用了多大力”,而需要知道整个保持过程中压力有没有发生变化。这对于机器人而言意义很大。因为真正的机器人操作,不是一个瞬时动作,而是“感知—施力—保持—调整”的连续过程。从这个角度看,光学力传感器的意义已经不只是一个新的压力传感器,而是在给机器人增加一条持续、细腻的力觉反馈通道。而且,这套技术并没有被限定在机器人。现场展示中,它同样被用于智能手表,以光学压力取代部分机械按键,实现单击、双击、滑动和音量控制。相比电容式触控,光学方案还可以利用压力和形变量信息,进一步区分“碰到了”和“按下去了”。这意味着,一个小型光学传感平台可以同时向触控、压力、形变和接近感知延伸。
从眼动追踪到空间感知:光正在成为AR眼镜的“眼睛”
如果说灵巧手让光进入了“触觉”,那么AR眼镜则代表了光电技术的另一个重要方向——眼动追踪。眼动追踪并不是简单地“照亮眼睛”。它要求红外LED提供稳定的光源,同时要求驱动电路能够精准控制电流、响应速度和安全机制,再配合红外摄像头获取眼球运动信息。
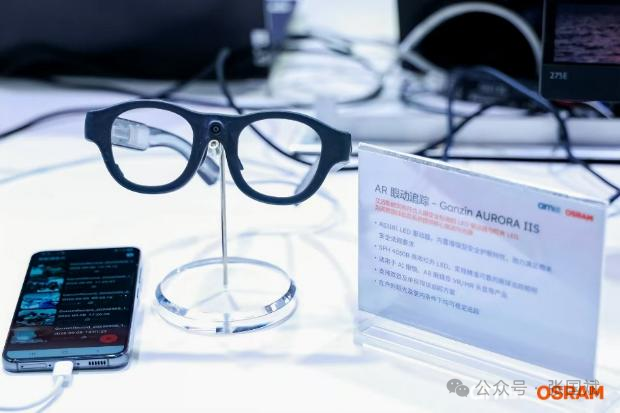
搭载艾迈斯欧司朗AS1181 LED驱动及SFH 4030B红外LED的见臻科技Aurora IIS参考设计模块,支持户外阳光下的稳定眼动追踪
此次艾迈斯欧司朗与见臻科技展示的Aurora IIS参考设计模块,采用AS1181八通道LED驱动芯片和SFH4030B红外LED。AS1181内部集成安全监控机制,可以进行LED电流控制、异常检测和保护,并支持与摄像头同步;而SFH4030B则采用IR:6薄膜芯片技术和小型黑色封装,在提供红外照明的同时降低对整机外观设计的影响。这其实反映出一个趋势:随着AI眼镜越来越轻,光电器件本身也必须从“能用”向“小型化、高效率、高安全性”演进。因为在AR眼镜里,空间是极度稀缺的。一颗LED、一颗驱动芯片、一套保护电路,都必须重新考虑尺寸、功耗、热量和人眼安全。因此,真正决定眼动追踪能否进入消费级产品的,不仅是算法,也包括这些看起来非常底层的光电器件。
TMF8829:让机器人真正“理解前面的路”
相比手机和AR眼镜,TMF8829在机器人和智慧健康领域的应用,更能说明数字光电为什么正在成为AI时代的重要基础设施。此次展出的TMF8829多区dToF传感器,将检测区域扩展到48×32,共1536个分区,视场角达到80°,最远测距可达11米,距离分辨率可达到0.25毫米。它并不是要替代摄像头。它解决的是另一个问题:摄像头知道“是什么”,dToF更擅长知道“在哪里”。这在移动机器人上尤其重要。
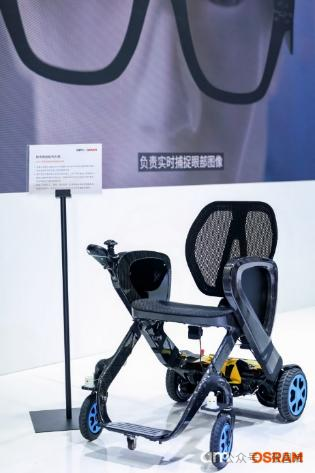
搭载艾迈斯欧司朗TMF8829多区dToF传感器的足步医疗科技智能轮椅方案,为室内避障与跟随提供精准感知基础
比如智能轮椅面对桌椅、行人、悬空物体甚至透明玻璃,仅仅依靠二维视觉并不容易完成可靠避障。搭载TMF8829后,通过多传感器数据融合,可以获得更加丰富的深度信息,并针对复杂环境进行障碍物检测和跟随。外骨骼机器人的逻辑则更加有意思。过去,外骨骼可以通过人工设置不同模式来适应平地、上坡或者下坡。但如果加入地形感知,系统就可以开始“自己判断”。TMF8829能够持续获取前方地形信息,结合IMU等数据,让系统提前判断平地、坡道、台阶等状态,并根据不同地形调整助力策略。资料显示,步态模式甚至可以提前0.3至0.5步切换。这就是一个非常典型的AI闭环:感知环境 → 判断状态 → 调整策略 → 执行动作。光电传感器不再只是系统中的一个输入器件,而开始成为这个闭环的第一环。
OSLON™ Black CS:补光也正在变成“机器视觉基础设施”
如果说前面的产品代表了数字光电向“感知”的深入,那么此次发布的OSLON Black CS红外LED系列产品,则从另一个角度说明了红外光源本身正在发生变化。机器视觉并不是有摄像头就够了。在夜间、逆光、室内弱光等条件下,摄像头能不能稳定获得有效信息,很大程度上取决于红外补光系统。此次OSLON Black CS系列采用850nm方案,并提供多种发射角选择,相比上一代产品,亮度最高提升67%,电光转换效率最高提升56%,同时延续AEC-Q102车规级可靠性。这意味着红外LED正在从汽车舱内感知进一步扩展到安防、智能家居、机器视觉和移动摄像头。换句话说:过去红外LED是“给摄像头打光”,现在它实际上是在帮助机器建立稳定的视觉输入。
一个越来越明显的趋势:光电正在成为物理AI的“感知层”
把这些产品放在一起看,会发现它们表面上分属于完全不同的市场:手机需要环境光和空间感知;AR眼镜需要眼动追踪;智能手表需要压力和触控;灵巧手需要力觉;外骨骼需要地形感知;智能轮椅需要避障;机器人需要空间感知;机器视觉需要红外补光。但它们背后其实存在一条共同的技术逻辑:让数字系统获得来自真实物理世界的可靠信息。这也是为什么“数字光电”正在变得越来越重要。AI模型本身越来越强,但模型不能凭空理解物理世界。机器人要抓东西,需要知道物体在哪里、接触到了没有、用了多大力;外骨骼要辅助人行走,需要知道前方是平地还是台阶;智能轮椅要避障,需要知道障碍物距离;AR眼镜要理解用户意图,需要知道用户正在看哪里;手机要呈现自然的显示和影像,则需要知道当前环境光到底是什么状态。这些信息最终都需要通过传感器进入数字系统。从这个角度来看,光电技术正在从“输出层”向“输入层”迁移。过去LED更多负责把电信号变成光;今天,光电器件越来越多地承担着把物理世界转化成数字信息的任务。这可能才是艾迈斯欧司朗此次CIOE 2026展示最值得关注的地方。
从一颗器件,到一个“光电感知生态”
另一个值得注意的变化,是艾迈斯欧司朗此次展示的并不是单一器件,而是逐渐形成了从光源、驱动、传感到系统应用的组合能力。在AR眼镜中,是红外LED+LED驱动;在手机中,是光谱传感器+dToF;在灵巧手中,是LED+PD+AFE;在机器人中,则是dToF与算法、IMU以及运动控制系统的结合。这意味着未来光电厂商的竞争,很可能不再只是“谁的LED亮度更高”“谁的传感器精度更高”。真正重要的问题将变成:能不能把发光、接收、传感、驱动、接口和算法更有效地组合起来,让光电技术真正进入系统。这也是“数字光电”与传统光电最大的区别。传统光电解决的是“光”。数字光电解决的则是:光如何被系统理解,并进一步转化为决策。
结语:光正在成为机器认识世界的新接口
从照明到显示,从显示到成像,再从成像走向感知,这是光电技术过去几十年的演进路径。而今天,随着AI和机器人进入物理世界,光电技术正在迎来新的角色。它不再只是帮助人类“看见”。它开始帮助机器看见距离、识别地形、感受压力、追踪眼球、理解环境,并最终做出动作。这也是艾迈斯欧司朗此次CIOE 2026展示给行业的一个重要信号:未来的光电创新,未必是让光变得更亮,而是让机器通过光获得更丰富、更准确、更实时的世界信息。当光从“照亮世界”的工具,变成连接物理世界与数字世界的接口,数字光电真正打开的,就不再只是一个器件市场,而是AI、机器人、智能穿戴、智能汽车和数字健康等新一轮智能化应用的感知入口。(完)
注:本文为原创文章,未经作者授权严禁转载或部分摘录切割使用,否则我们将保留侵权追诉的权利。


