西门子数字化工业软件工业机械行业全球副总裁 Rahul Garg
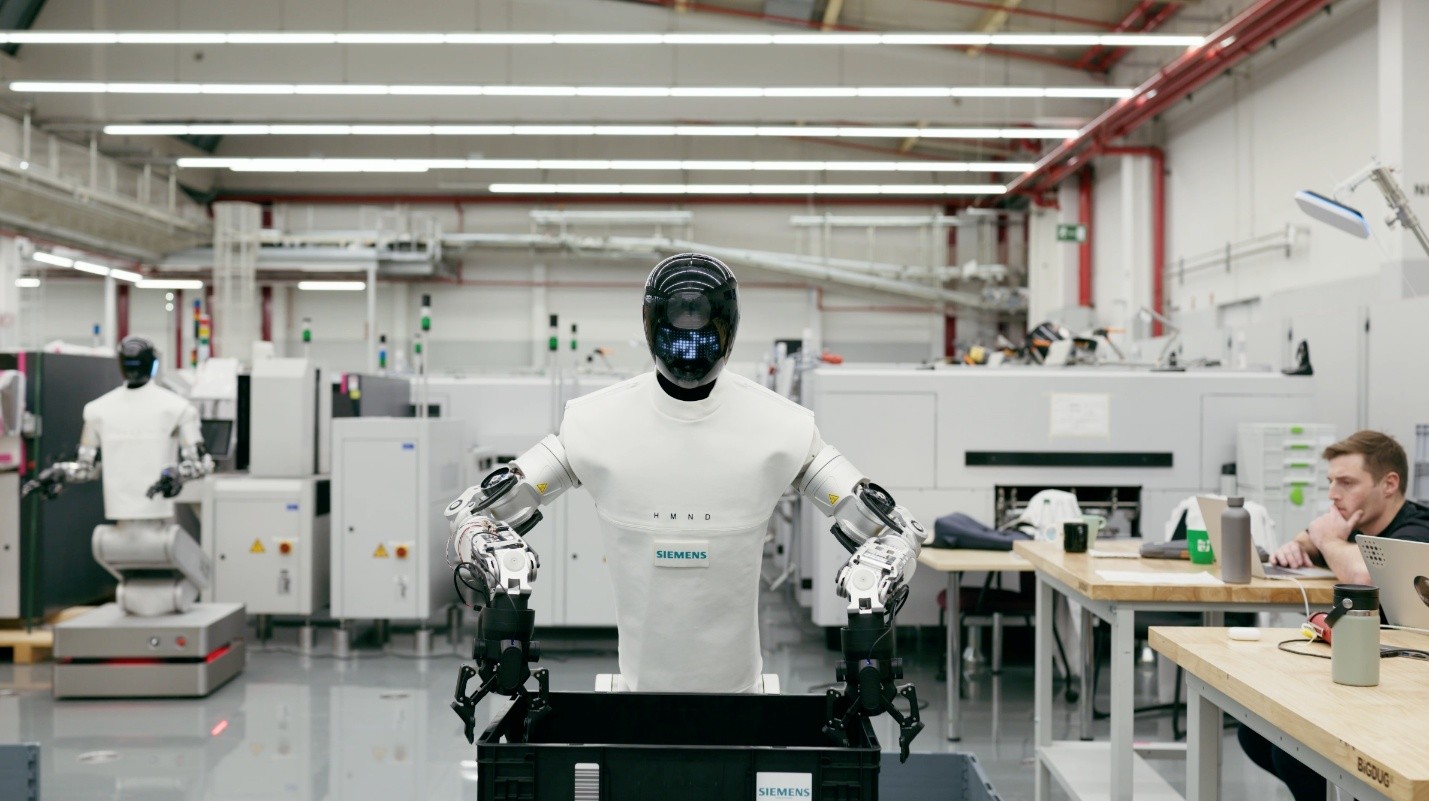
物理 AI 有望提升工业机器的通用性与灵活性,使其能够像人类一样,更直观地感知和理解周围环境。图片来源:西门子
一个多世纪以来,自动化始终是制造业演进的重要推动力。从早期流水线到今天高度自主的机器人系统,机器承担的任务越来越复杂。然而,随着市场需求、产品类型和生产节奏加快变化,仅仅提高自动化程度已经不够,自动化系统还需要具备更强的适应能力。
面向新的制造需求,工厂机器人必须逐步摆脱僵化的硬编码指令,在订单临时调整、产品快速换型或生产条件突变时,能够感知变化、作出判断并及时响应。这不仅需要人工智能(AI),更需要能够理解现实环境、与物理世界实时交互的人工智能,即“物理 AI”。
物理 AI 是 AI 从数字空间走向物理世界的一种应用形态。它将视觉、听觉、深度和运动等先进感知技术,与工业 AI 模型及机器人、机床等物理系统相结合,使机器能够在现实环境中进行感知、推理和行动。不同于按照固定程序运行的传统自动化系统,物理 AI 的核心价值在于理解非结构化环境、应对新情况,并根据实时信息自主决策。
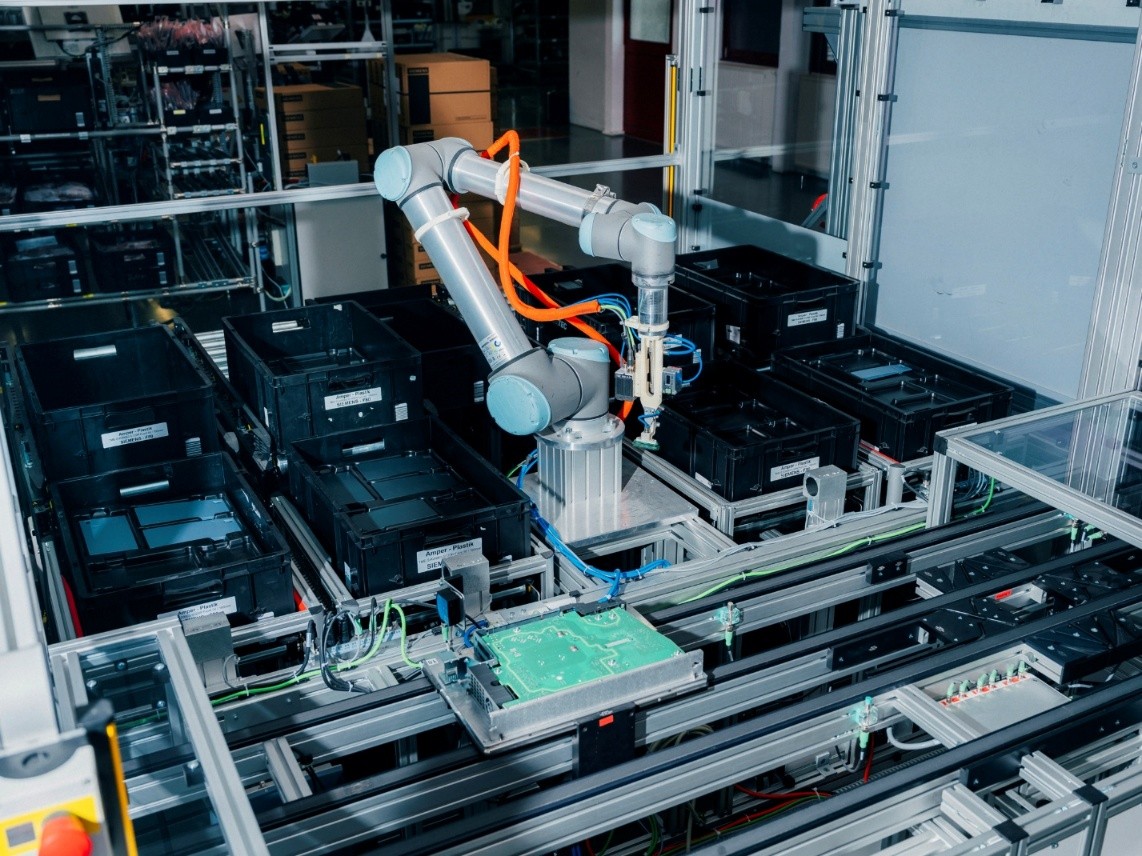
先进感知技术、工业 AI 模型以及机器人和机器等物理系统,共同构成物理 AI 的核心要素。图片来源:西门子
物理 AI 为破解传统自动化缺乏灵活性的问题提供了新思路,但要构建一个能够处理多源、多模态感知数据,并据此可靠决定下一步动作的 AI 模型,难度并不低。模型训练不仅需要大量数据,还需要覆盖真实工况的训练环境。若完全依赖实体设备采集和验证,成本高、周期长,在部分极端或低概率场景下甚至难以实现。数字孪生由此成为重要的训练基础。
物理 AI 的价值:让机器不仅“会做”,还要“会看、会想、会变”
在工厂车间,人类的一项重要优势,是能够凭借对环境的直观理解,在较少指令下完成大量细碎而多变的任务。例如,从料箱中取出一枚螺钉,或在仓库中搬取纸箱并避开障碍物。对人类而言,这些动作似乎轻而易举;对自动化系统而言,却涉及目标识别、空间定位、路径规划、力度控制和异常处理等一系列复杂问题。
传统自动化通常依赖预设路径、固定距离和高度结构化的作业环境。仓储布局必须足够精确,螺钉等零件也往往需要按照规定姿态放入专用料盘。加入基础 AI 能力后,机器人可以在一定范围内从混合料箱取件,或在仓库指定区域寻找货物,但一旦环境明显偏离训练条件,模型的适应能力仍可能受到限制。
物理 AI 模型的目标不是只学会一项孤立任务,而是形成对物理世界及其运行规律的更广泛理解。未来,操作人员或许不必逐步编写每一条动作指令,而可以通过自然语言说明任务目标,由机器自行规划并执行。在出现物料移位、通道受阻或临时任务调整时,系统也能重新判断、及时应变。
实现这一能力,需要三类关键要素:
第一是感知能力。机器人需要通过摄像头、深度传感器、声音传感器等设备识别物体、距离、方向和环境变化。
第二是执行能力。机械臂、末端执行器和移动机构需要能够完成抓取、触碰、搬运和导航等动作,并根据物体形状、材质和受力情况进行调整。
第三是承担推理与决策功能的“大脑”。这是物理 AI 与传统自动化的重要区别。借助 AI 推理能力,物理设备可以依据实时信息判断行动路径,而不是机械地执行一条预先写好的指令。
数字孪生把训练场搬进“虚拟工厂”
在进入真实车间之前,物理 AI 必须先接受充分训练。模型需要理解传感器如何反馈信息、纸箱堆放不稳时如何倾倒、物体碰撞后如何运动,以及其他基本物理规律。
如果在真实工厂中完成所有训练,企业不仅要配置专用机器人设备,还可能需要让部分生产设备暂时退出正常运行,并设计数千乃至数十万种测试场景,让机器人反复操作真实物体。由此产生的设备占用、材料消耗、安全风险和时间成本不容忽视。
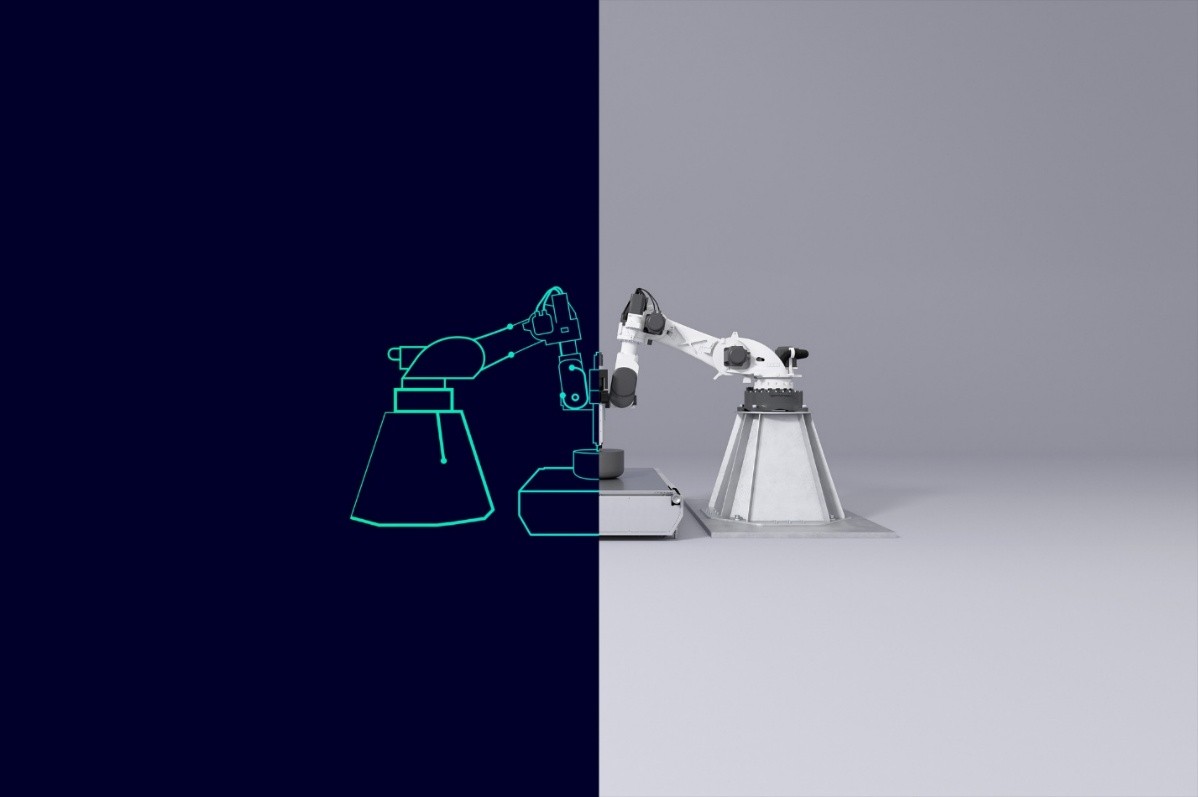
利用数字孪生构建数字化训练环境,可以模拟大量不同工况,为物理 AI 提供训练场景。图片来源:西门子
数字孪生为更快速、更系统地训练 AI 模型提供了可能。它是对物理资产或流程的数字化表达,可用于在现实世界采取行动之前,在数字环境中完成产品、机器、生产过程乃至整座工厂的设计、仿真与优化。
通过引入真实运行数据,数字孪生能够在数字空间中再现工厂、设备、人员和机器人之间的交互关系,相当于为 AI 搭建一个可以反复试验的“虚拟训练场”。
例如,针对机器人从料箱中抓取混合紧固件的任务,工程人员可以生成数千种训练情景,改变零件姿态、堆叠密度、表面反射率、照明条件和摄像头噪声,并据此训练和验证机器人的感知与抓取策略。
这种方法让 AI 能够在不损坏设备、不消耗大量实体材料的情况下学习物理规律,既减少真实数据采集需求,也有助于压缩模型训练和验证所需的时间、成本及资源。
合成数据:让机器在千变万化中找到“不变规律”
合成数据是数字化训练的重要价值之一。它并非直接采集自现实世界,而是由计算机生成。对于高度依赖机器视觉的制造任务而言,合成图像数据尤其具有应用价值。
基于真实世界可能出现的情景,企业可以生成数千、数万乃至数百万组训练数据,并随机改变物体数量、摆放位置、材料属性、摄像头参数和周边环境。图像分辨率、传感器噪声和环境光变化也可以加入生成过程,使训练数据更接近真实工况。
当模型在这类随机化数据集上接受训练时,它会逐渐学会忽略不断变化的非关键属性,转而识别相对稳定的特征,例如零件的几何形状。这有助于提高模型对不同环境和应用领域的泛化能力,并为最终迁移至真实生产环境创造条件。
合成图像只是数字孪生所能提供的一类数据。作为对现实环境的高保真数字化表达,数字孪生还可以为物理 AI 构建相对安全、可重复的虚拟沙盒,让机器人同时接收不同传感器的输入,并通过机械臂、末端执行器或移动系统与环境互动。
从固定工位走向柔性生产,应用边界持续拓展
随着制造企业对柔性化、类人决策能力的需求不断增加,物理 AI 模型的训练难度也在同步上升。不过,在制造业数智化进程持续推进、数字孪生应用逐渐深入的背景下,相关挑战正在形成可行的解决路径。
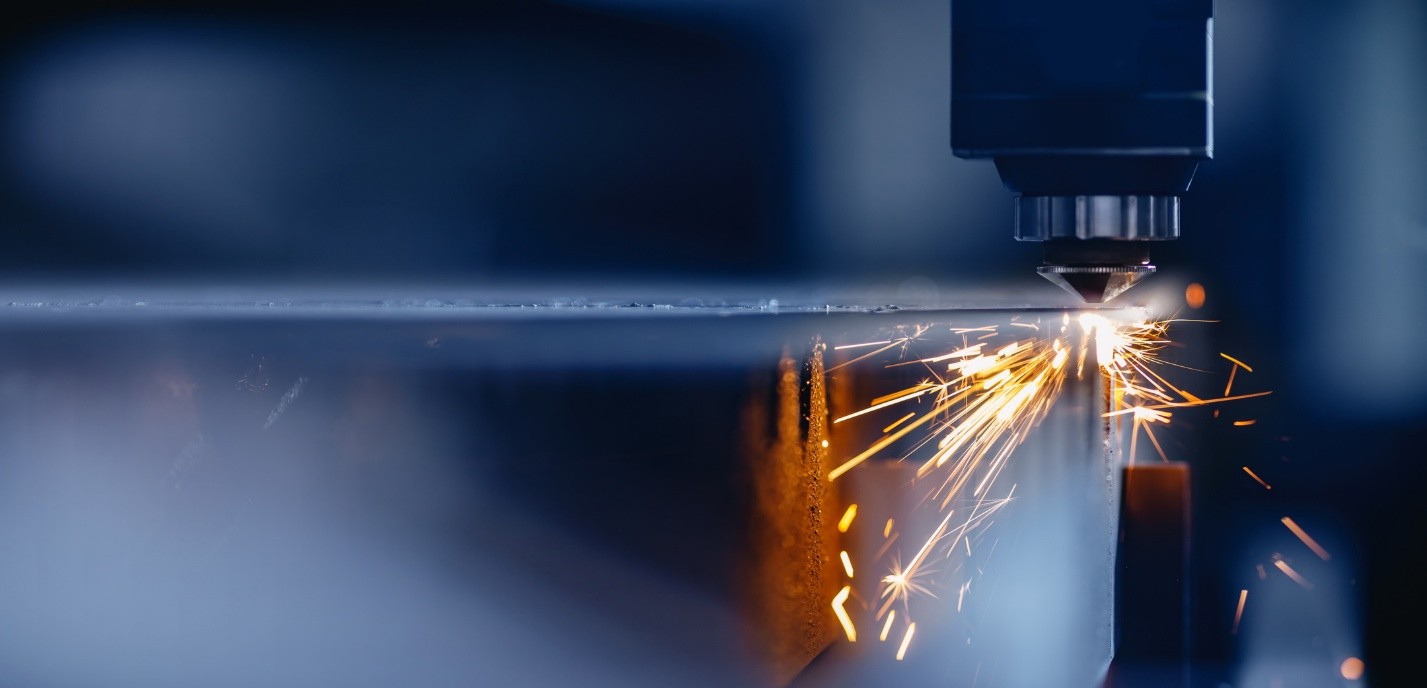
物理 AI 已经应用于部分自动化场景,例如监测机床加工中的振动和刀具磨损。图片来源:StuKesa/stock.adobe.com
目前,物理 AI 已经开始进入多个自动化领域,随着智能自动化的目标从“让单台机器人完成预定动作”转向“让生产系统根据现场情况自主调整”,相关应用范围还将继续扩大。未来的制造系统需要根据订单、产品和工况变化灵活切换生产流程,而不是产线每发生一次变化,就重新训练一套模型。
物理 AI 进一步发展后,有望执行传统自动化难以应对、需要快速判断和即时适应的操作。数字孪生不能消除训练物理 AI 的全部难题,但可以降低试错成本、扩大训练覆盖面,并让模型验证更安全、更可控。
从“固定执行”到“自主应变”,从“单机自动化”到“系统柔性化”,物理 AI 与数字孪生的结合,正在为制造企业打开新的技术窗口。


